Em 2 de novembro de 2026 a Autoware Foundation publicou o Autoware 2.0, uma atualização importante da sua pilha open‑source de condução autónoma que integra IA de ponta a ponta (E2E) e planeadores híbridos IA/à base de regras na mesma arquitectura e acrescenta um repositório de pacotes e um quadro de “Reference Design” para construir sistemas completos de veículo.
Novidades na versão
O Autoware 2.0 introduz uma arquitectura generator–selector que permite que múltiplos geradores de trajectória (módulos baseados em regras, modelos E2E aprendidos ou módulos híbridos) corram em paralelo enquanto um selector escolhe a saída activa, permitindo aos desenvolvedores comparar e combinar abordagens numa única pilha. A versão também torna a organização da Autoware Foundation na Hugging Face o local predefinido para controlo de versões de modelos e adiciona um Autoware Index CLI para descobrir e compor pacotes e Reference Designs completos.
A TIER IV — a empresa que tem impulsionado grande parte do trabalho do Autoware — disse que liderará as iniciativas do Autoware 2.0 e coordenará com parceiros incluindo Arm, AWS e Red Hat para acelerar a adopção comercial e o suporte a plataformas. O anúncio da TIER IV enquadra o trabalho como um impulso de ecossistema que combina software open‑source com parceiros de computação, cloud e sistemas operativos para veículos.
O que isto significa para o mercado
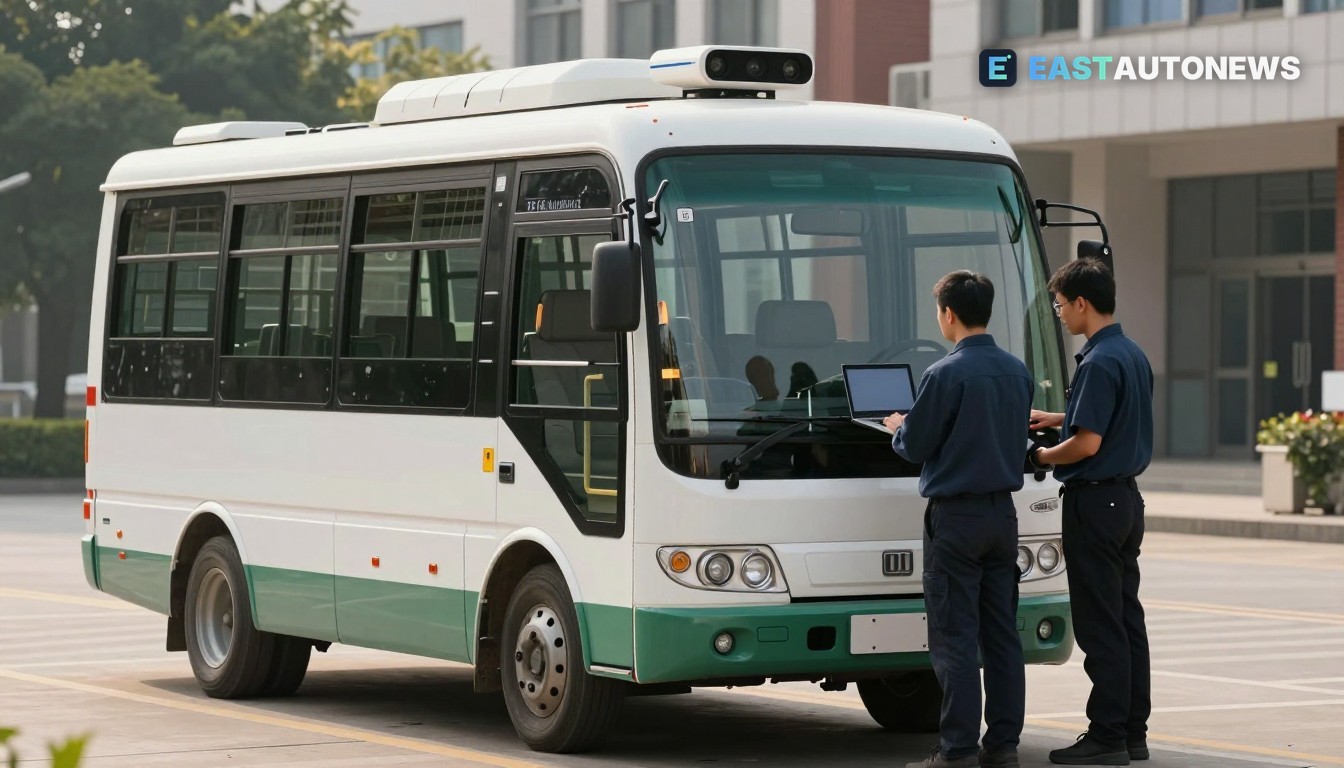
Para a Europa Central e de Leste a publicação é relevante porque o Autoware é uma base de código de produção disponível gratuitamente e o novo conceito de Reference Design reduz a lacuna entre componentes de software isolados e uma blueprint reprodutível ao nível do veículo. Isso importa para fornecedores tier‑1 locais, empresas de software e universidades que têm construído pilotos para shuttles de campus, logística de pátio e projectos de mobilidade municipal — agora podem usar uma pilha documentada, perfis de deployment publicados e pacotes indexados para montar protótipos mais rapidamente e com rastreabilidade mais clara.
A abordagem generator–selector também facilita testar planeadores aprendidos contra sistemas transparentes baseados em regras na mesma execução, o que ajuda fornecedores e reguladores a demonstrar como um planeador IA inovador se comporta em relação a alternativas bem compreendidas. A equipa do Autoware diz explicitamente que os Reference Designs devem “indicar o seu estado, distinguindo claramente capacidade pretendida de resultados demonstrados”, uma funcionalidade que facilita a recolha de evidências para casos de segurança.
Dito isto, o Autoware 2.0 por si só não certifica qualquer veículo para operação pública: a disponibilidade destina‑se a desenvolvedores e integradores (o código e os Reference Designs estão disponíveis agora no GitHub e no Autoware Index), e a implantação comercial continuará a exigir integração específica do veículo, testes e autorizações nacionais.
O presidente da Autoware Foundation, Muhammad Zain Khawaja, descreveu a publicação como permitindo “aos desenvolvedores fazer uma transição perfeita de módulos robóticos baseados em regras para pilhas de autonomia End‑to‑End e híbridas.” O fundador da TIER IV, Shinpei Kato, enquadrou a iniciativa como a construção de um ecossistema que liga IA, plataformas de computação e serviços cloud em produtos práticos.
Para OEMs e fornecedores da ECE os próximos passos práticos são diretos: avaliar os Reference Designs face a casos de uso locais (shuttles de campus, logística da última milha, automatização de pátios), testar pilhas híbridas em simulação e hardware‑in‑the‑loop, e considerar parcerias com fornecedores de computação e cloud nomeados pela TIER IV para encurtar o tempo de integração. Vários centros de investigação regionais e cidades piloto já usam o Autoware em ensaios, por isso as novas ferramentas podem acelerar esses projectos do laboratório para operações públicas limitadas — desde que as aprovações regulamentares acompanhem.
Veículos híbridos no WorldTrader24 →
Fontes: Autoware Foundation, TIER IV