Op 3 november 2026 maakte Baidu’s Apollo‑divisie Apollo World bekend, een „agentgestuurd multimodaal wereldmodel” dat is ontworpen om volledige robotaxiritten te simuleren — van orderacceptatie tot uitzetting — en om realtime camera‑ en lidarwaarnemingen te genereren voor autonoom‑rijdende systemen. Het bedrijf zegt dat het systeem „tot 100.000 km” gesimuleerd rijden per dag kan produceren en dat Apollo World al wordt gebruikt bij validatie en training voor zijn Apollo Go‑robotaxivloot.
Wat Baidu liet zien en waarom het ertoe doet
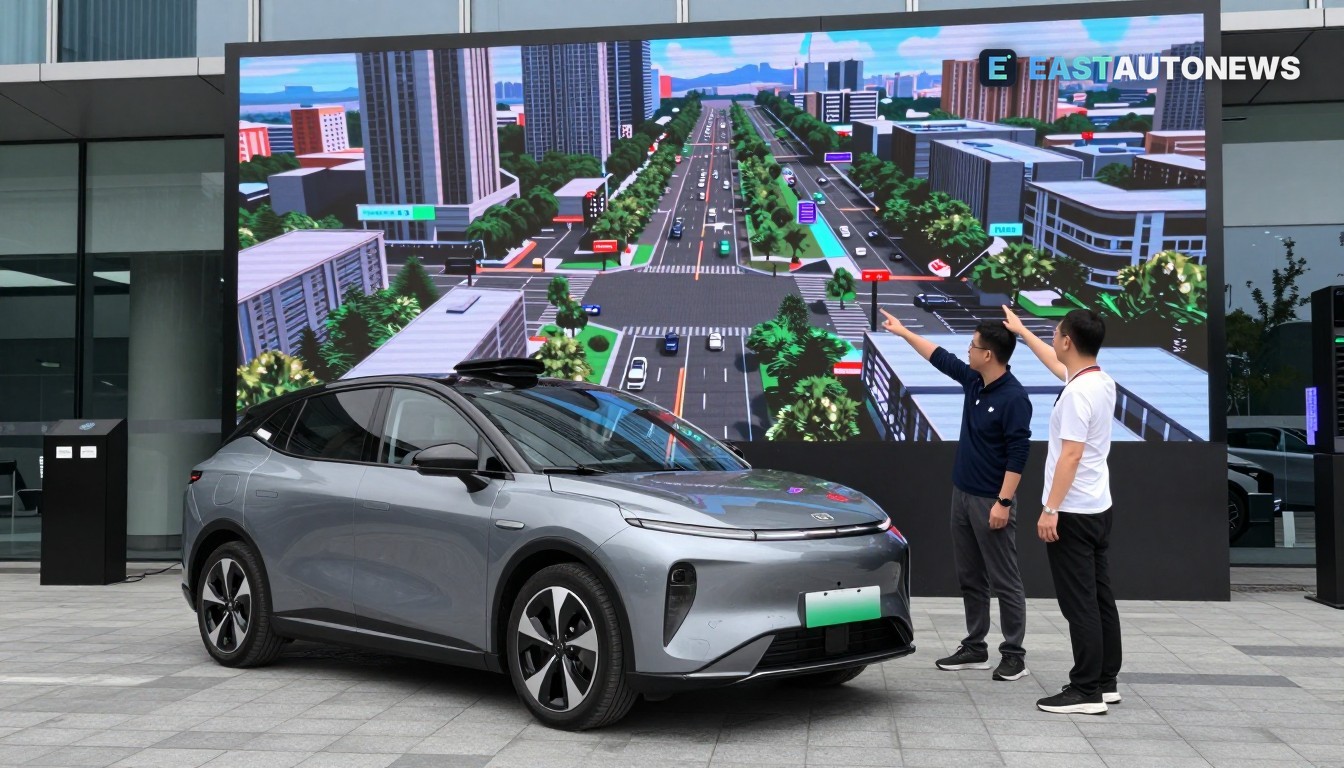
Tijdens de Apollo‑sessie van Baidu AI Day in Shenzhen presenteerde het team Apollo World als een gesloten lus‑omgeving waarin andere weggebruikers worden gemodelleerd als besluitvormende agenten die reageren op het voertuig dat getest wordt, in plaats van als gescripte objecten. Baidu toonde de capaciteit als een manier om complete, interactieve ritten in een virtuele stad uit te voeren terwijl synthetische multimodale sensorstromen teruggevoerd worden naar de rijsoftware. Sprekers van het bedrijf beschreven een „2+3” evaluatiekader voor wereldmodellen dat causaliteit en interactiviteit benadrukt plus fysieke nauwkeurigheid, persistentie en realtime reactievermogen.
Baidu wees ook op de schaal van de data achter het model. Berichtgeving vermeldt dat Apollo Go — de exploitant die het systeem gebruikt — zeer grote volumes uit de echte wereld heeft verzameld die helpen bij het trainen van de simulator; externe rapporten noemen cijfers zoals miljoenen ritten en honderden miljoenen kilometers echt gereden afstand gebruikt als trainingsdata. Het bedrijf stelt dat simulatie kostbare wegtests kan comprimeren: Baidu vergelijkt een dag virtueel rijden met jaren aan kilometers met een veiligheidschauffeur op de weg.
Wat dit voor de markt betekent
Voor de auto‑sector in Centraal‑ en Oost‑Europa (COE) is de aankondiging opmerkelijk, ook al werd de technologie in China onthuld. Wereldmodellen die interactieve, sensor‑nauwkeurige ritten kunnen uitvoeren maken het sneller en goedkoper om autonome stacks aan te passen aan uiteenlopende stedelijke indelingen, verkeersgedrag en infrastructuur — allemaal factoren die van belang zijn wanneer robotaxileveranciers of Chinese autonome‑technologiefirma’s uitbreiden naar Europese en COE‑steden. Als simulatie de behoefte aan lange, kostbare lokale wegtests wezenlijk vermindert, kunnen leveranciers en exploitanten software sneller itereren en de initiële kapitaalkosten van demonstraties en proefprojecten verlagen.
Dat heeft meerdere gevolgen voor lokale spelers en leveranciers: Tier‑1 software‑ en sensorsuppliers krijgen te maken met nieuwe, snel veranderende data‑ en simulatievereisten; voertuigombouwers en vlootexploitanten kunnen kortere tijdlijnen naar pilotgoedkeuringen zien; en toezichthouders in EU‑ en COE‑markten zullen moeten afwegen hoe virtuele validatie het bewijs op de weg aanvult bij het beoordelen van veiligheidsclaims. Dat zijn markteffecten en geen bedrijfsbeloftes; toezichthouders en lokale proeven zullen nog steeds bewijs uit de echte wereld eisen.
De stap van Baidu verhoogt ook de concurrentiedrempel voor rivalen — gevestigde robotaxispelers en autofabrikanten die L4‑pilots in Europa plannen — en voor OEM’s die geautomatiseerde functies over verschillende nationale regels en rijculturen willen certificeren. Diverse Chinese robotaxibedrijven en EV‑fabrikanten hebben plannen voor buitenlandse uitrols aangekondigd; leveranciers en vlootbeheerders in COE zouden moeten volgen of wereldmodelvalidatie erkend wordt als aanvaardbaar bewijs in Europese pre‑deploymentschema’s.
Elektrische voertuigen op WorldTrader24 →
Bronnen: Reuters, TechNode